盖世汽车讯 据外媒报道,密歇根大学工程学院(University of Michigan Engineering)开发出一种新型神经网络组件,挑战了机器人学习领域中一个常见的假设:即用于图像识别的通用神经网络同样适用于控制物理运动。
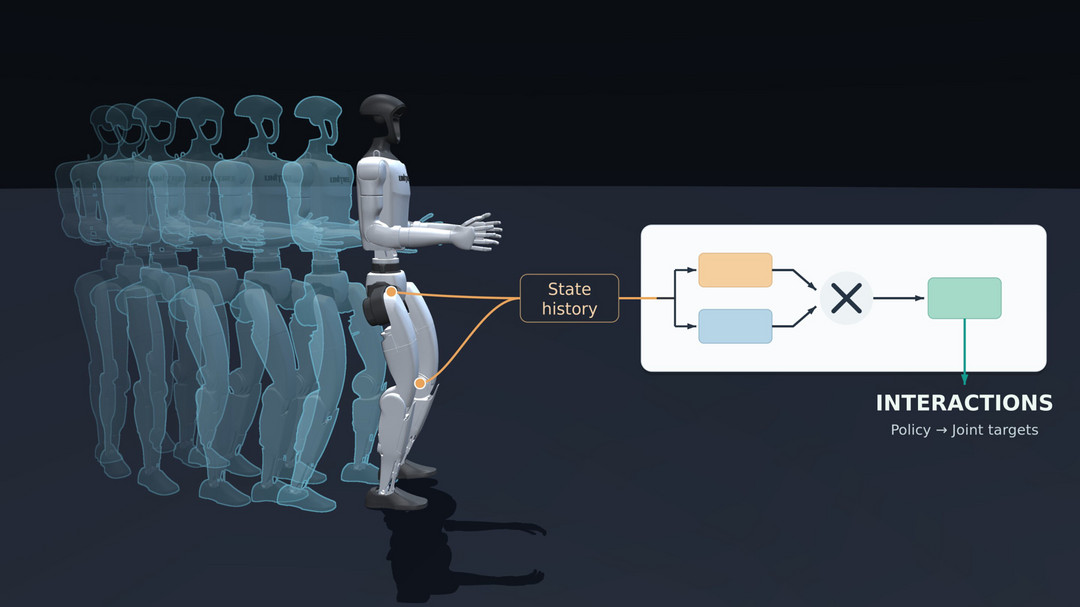
在图像分类任务中,神经网络将图像映射为标签,但并不会改变图像本身。而在机器人运动控制过程中,各种动作(例如人形机器人移动肢体)会改变机器人的物理状态,进而影响传感器后续所观测到的数据。
机器人的运动及其目标涉及物理变量之间的乘法关系。例如,作用于某个关节的力,取决于其他关节的位置和速度;而机械功率、接触作用等物理量,本质上都是力与运动的乘积。
然而,机器人领域中常用的传统神经网络(即“多层感知机”,简称 MLP)并不会显式地对变量进行乘法运算。相反,它们通过更简单的运算间接地学习这些交互关系,这会消耗网络容量。
这项研究提出了一种名为 PRISM(全称为“用于交互结构化运动控制的多项式表征(Polynomial Representations for Interaction-Structured Motor Control)”)的新组件。它能够学习传感器观测值、过往动作以及任务指令(包括关节位置、速度和期望行走速度等)之间的乘法交互关系。这意味着无需再预先设定物理方程,也无需手动挑选需要进行乘法运算的变量。
“关于物理交互的许多有用线索,其实已经蕴含在机器人的观测数据中——即通过关节位置和速度等信号的组合所呈现出来。PRISM 为控制器提供了一种简洁的方式,使其能够学习并利用这些信号组合,”密歇根大学计算机科学与工程系博士生、该研究的第一作者 Seung Hyun Lee 说道。
由于 PRISM 仅涉及对机器人状态及指令输入进行初步处理,因此它可以被整合进现有的机器人学习系统中,且无需改变这些系统原有的训练目标、感知需求或控制器。
无需扩大网络规模即可实现更佳性能
来源:第一电动网
作者:盖世汽车
本文地址:https://www.d1ev.com/news/shichang/317114
以上内容转载自盖世汽车,目的在于传播更多信息,如有侵仅请联系admin#d1ev.com(#替换成@)删除,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin#d1ev.com(#替换成@)删除。


先估价再买车,买的放心开的安心
您的询价信息
已经成功提交我们稍后会联系您进行报价!


 京公网安备
11010502033163号
