盖世汽车讯 自动驾驶车辆编队(即多辆车在保持较短车间距的情况下协同行驶)因其在提升能效、降低空气阻力以及增加道路通行能力方面的潜力,正受到越来越多的关注。然而,在实际应用环境中部署车辆编队仍面临诸多挑战,这主要是由传感器不确定性、车辆模型的不完善以及执行器响应的非线性所致。
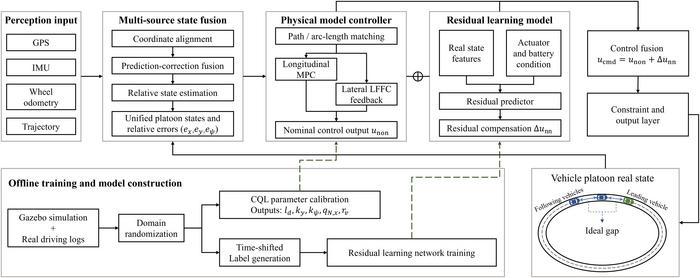
图片来源:期刊《Communications in Transportation Research》
据外媒报道,来自东南大学(Southeast University)和莫纳什大学(Monash University)的研究团队开发了一种“物理信息驱动”的编队控制框架,将传统的车辆控制方法与基于学习的优化技术相结合。该研究成果已发表在期刊《Communications in Transportation Research》上。
来源:第一电动网
作者:盖世汽车
本文地址:https://www.d1ev.com/news/shichang/316755
以上内容转载自盖世汽车,目的在于传播更多信息,如有侵仅请联系admin#d1ev.com(#替换成@)删除,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin#d1ev.com(#替换成@)删除。


先估价再买车,买的放心开的安心
您的询价信息
已经成功提交我们稍后会联系您进行报价!


 京公网安备
11010502033163号
