盖世具身智能获悉 11月4日,北京因时科技股份有限公司与北京首钢建设投资有限公司在北京首钢园联合举办机器人产业链共创论坛及新品体验会。活动期间,因时机器人集中亮相三款灵巧手新品,并分别与首钢智新电磁材料(迁安)股份有限公司、北京邮电大学举行联合实验室揭牌仪式。
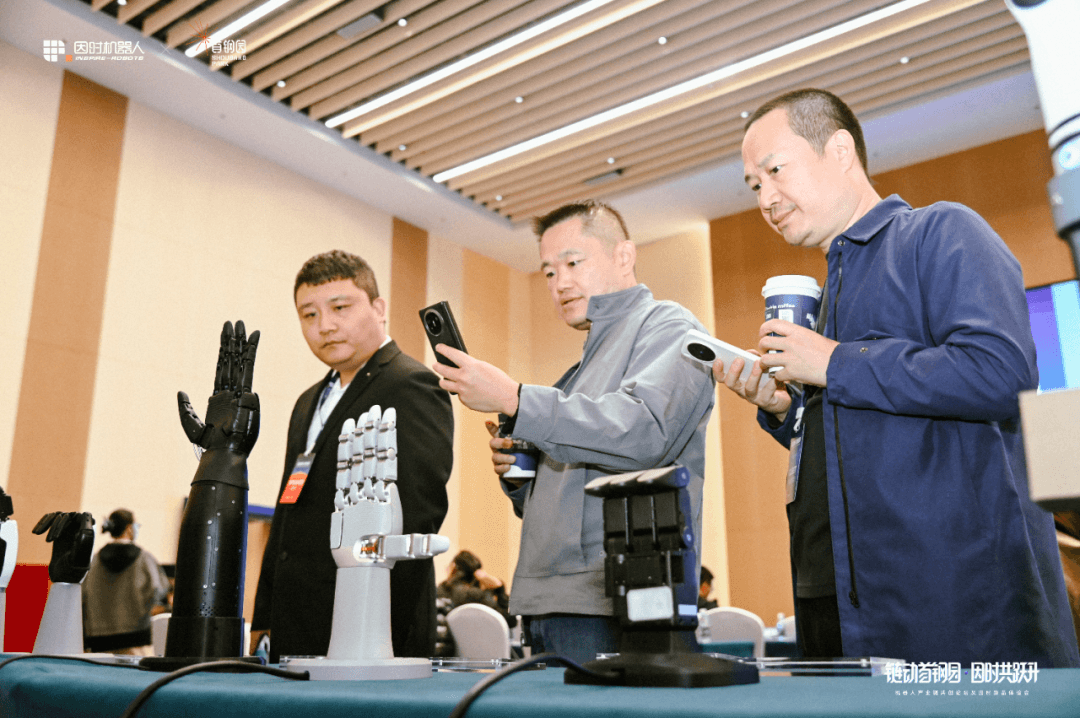
图片来源:因时机器人
因时与首钢智新共建“软磁材料应用技术联合实验室”。双方将结合首钢智新在电工钢及软磁材料领域的技术积累,以及因时在微型驱动系统研发中的工程经验,开展面向机器人精密驱动需求的材料应用研究,加强材料研发与驱动部件设计之间的衔接。
同期,因时与北京邮电大学共建“具身智能机器人仿人灵巧操作联合实验室”。双方将依托北京邮电大学在智能机器人与自动化领域的科研优势,结合因时在灵巧手产品化与规模化量产上的工程实践,围绕高质量数据采集、操作技能学习与任务评测等环节开展联合攻关。
在体验会现场,因时同时展示了RH524J1、RH5MK1与RH37D1三款灵巧手新品。其中,RH524J1采用24自由度腱绳混驱架构,突出仿人手部运动的灵活性与精细操作能力;RH5MK1采用22自由度全直驱设计,结合高速动态响应与指尖六维力触觉感知等技术特点。
RH37D1采用7主动自由度三指全直驱构型,兼顾强劲抓握、柔顺控制与操作灵活性。除三款新品外,现场还同步展出了因时其他系列灵巧手及微型伺服电缸,以及搭载因时灵巧手的“天轶”机器人,呈现了灵巧手与机器人本体在系统适配及协同操作方面的实际表现。
因时创始人兼CEO蔡颖鹏表示,灵巧操作是具身智能走向实际应用的重要支撑。经过十年自主研发与工程积累,因时已形成多技术路线的产品布局,未来将持续加强与产业链上下游及科研机构的合作,推动技术研发与工程应用深度融合。
来源:第一电动网
作者:盖世汽车
本文地址:https://www.d1ev.com/news/shichang/316259
以上内容转载自盖世汽车,目的在于传播更多信息,如有侵仅请联系admin#d1ev.com(#替换成@)删除,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin#d1ev.com(#替换成@)删除。


先估价再买车,买的放心开的安心
您的询价信息
已经成功提交我们稍后会联系您进行报价!


 京公网安备
11010502033163号
