2026年,汽车行业的AI叙事正在被重新锚定。
如果说2024年前后行业的关键词是“大模型上车”,2025年是“端到端”,那么2026年几乎所有的技术发布会都在重复同一个词:统一智能体。
但在量产车的现实中,座舱AI管交互、ADAS管驾驶的“两套智能”格局并未根本改变。行业所喊的“统一智能体”,究竟是一个正在逼近的技术事实,还是一个需要被重新审视的行业叙事?
在盖世汽车主办的第四届AI定义汽车论坛上的“全域AI:汽车正在迈向统一智能体吗?”圆桌论坛环节,蔚来座舱人工智能负责人高杰、均联智行全球ADAS负责人汪浩伟、中科摇橹船销售副总裁马健三位对此展开了讨论。
当行业说“统一”时,究竟统一的是什么?技术上怎么融?安全怎么守、底座是什么?这些问题在讨论中被反复触及。
统一智能体,统一的是什么?
要回答“汽车是否正在迈向统一智能体”,首先需要厘清一个前提:行业所说的“统一”,到底指什么?
翻看各家实际落地的方案,会发现“统一”的含义比字面要复杂。
图片来源:吉利汽车集团
吉利全域AI 2.0的核心架构是“1+2+N”全域多智能体协同框架——以整车级智能体Eva为核心,联动智驾、座舱两大垂域智能体及底盘、能源、车身控制等子域智能体,实现跨域协同。它并未追求用一个模型统治一切,而是让不同域的智能体能够对话、协商和协作。
火山引擎的路线则更接近“一个大脑”的思路:基于全链路端到端AI座舱架构,通过一个AI大脑深度联动整车,实现“感知—推理—执行—记忆—学习”一体化闭环。但火山引擎副总裁杨立伟同时给出了一个务实的界定:“火山引擎更像是大脑,而智驾则更像是车辆运动控制的小脑”。大脑负责理解用户意图并传递给小脑,而非取代小脑。
图片来源:蔚来汽车
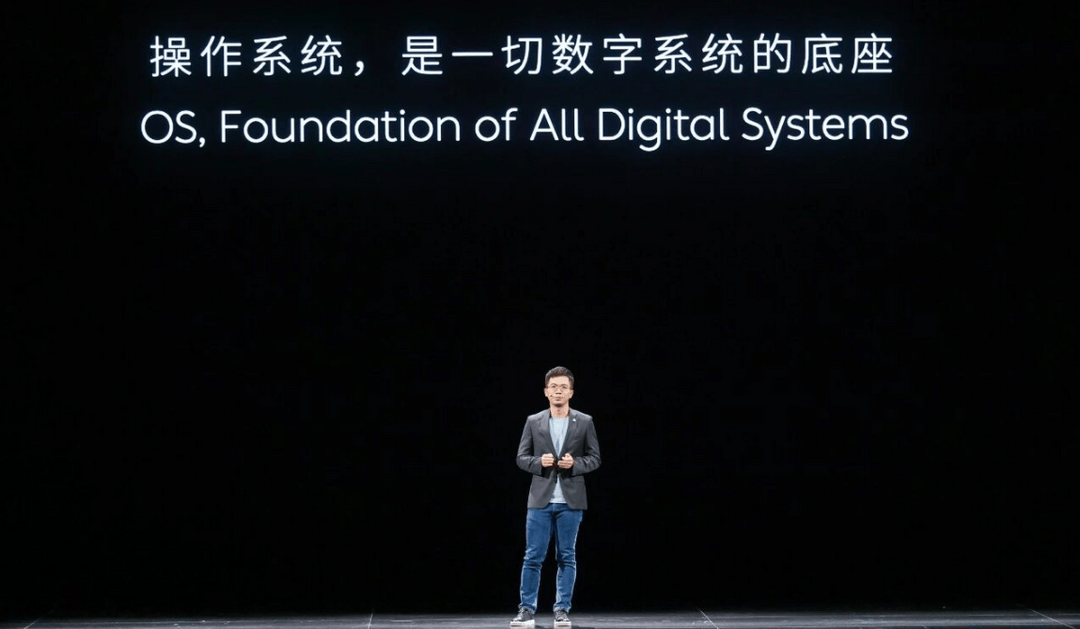
蔚来的路径则从底层重新定义了“统一”的边界。其自研的整车全域操作系统SkyOS·天枢,在底层打通了智能辅助驾驶、智能座舱、智能底盘、车身、动力、云域六大域共1600多个原子能力,实现了对全域应用的统一管理调度。这一架构的意义在于:它并非在应用层叠加一个统一的交互界面,而是从操作系统层面将原本分属不同域的能力纳入同一个调度体系,让“统一智能体”有了可运行的底层基座。
高杰,蔚来座舱人工智能负责人
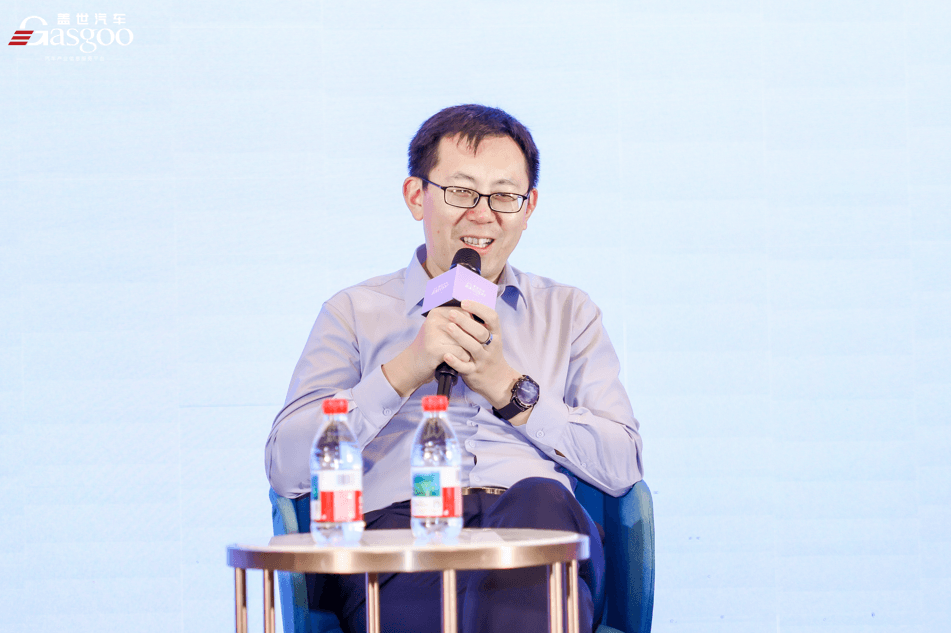
圆桌讨论中,针对“整车智能体应该是什么形态”这一问题,高杰表达了自己的判断。他认为,随着各触点的智能化深入,智能体形态的软件会越来越多,“这是一个必然的形态,或者说客观存在的事实”。但面向用户的交互层,应该有一个统一的智能体来管控,并表示:“NOMI从第一天诞生,我们就期望它是汽车的灵魂,像人的脑子一样,什么都知道。”他进一步将整车智能体的理想形态概括为“既集中又民主”:子智能体可以自主运转,但总控大脑必须知晓所有东西。
虽各家方案存在差异性,但从各家方案和嘉宾的判断来看,行业的演进方向至少是清晰的:统一交互入口、统一语义、分布式安全执行。“统一”并不意味着用一个模型取代所有子系统,而是在保留各域自主性的前提下,让交互、语义和数据能够贯通。
对用户而言,背后是一个智能体还是多个智能体,或许并不重要,体验是否连贯、安全是否可靠,才是他们真正的判断标准。而体验是否连贯,很大程度上取决于座舱与智驾这两套系统能否真正协同起来。
舱驾融合走到哪一步了?
当“统一”的方向逐渐清晰,技术路径的问题就变得具体起来:舱驾融合究竟应该以什么逻辑推进?现如今又融到了哪一步?
围绕“舱驾融合怎么融”这个问题,行业里给出了几种不同的解法。
其中一个典型是以芯片和硬件架构为核心的路径,地平线是这一路线的代表。 地平线的星空6P芯片基于5nm车规制程,BPU算力达到650 TOPS,内存带宽273 GB/s,通过统一内存架构与统一底软,将整车计算从分离域控推进到中央计算——空间占用缩小50%,单车综合成本降低1500至4000元,研发交付周期从18个月缩短至8个月。地平线创始人兼CEO余凯的判断是:“集成是计算系统不变的规律。”
图片来源:东风汽车
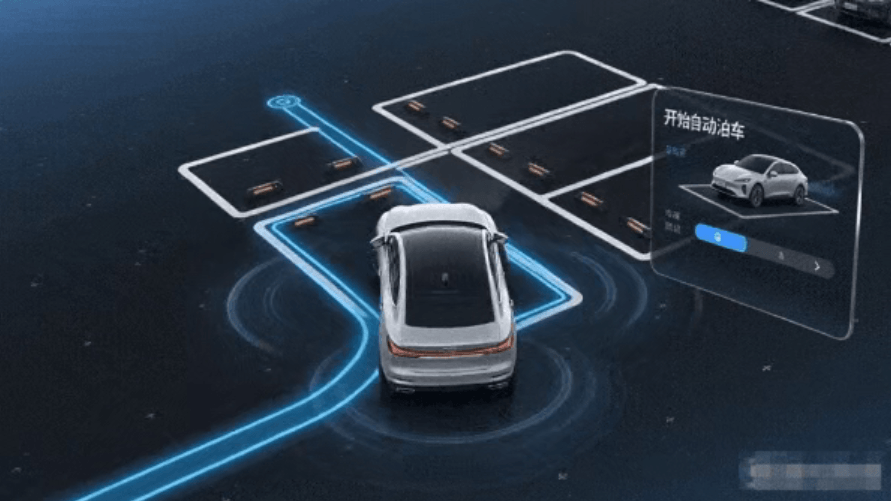
车企端,东风汽车与黑芝麻智能合作打造的天元智舱Plus平台,搭载武当C1296芯片,以单芯片同时支持智能座舱、L2+行车辅助及泊车功能,率先上车东风奕派007,并计划于2026年至2027年陆续在多款量产车型上规模化应用。
火山引擎的方案则选择在模型层实现打通,不强求芯片统一。杨立伟给出了一个关键的数据支撑:智驾模型推理频次要求10至48赫兹,而座舱模型1秒内1或2赫兹就能满足很好的交互需求。“不同的处理频次对底层算力的需求量是倍数增长的,现阶段没必要将两个模型做到一起,因为性价比不高。”火山引擎的策略是“将用户对司机Agent的意图进行精准总结和提炼,然后传输给智驾系统,形成完整的闭环”。
均联智行的方案则通过中央计算平台产品将芯片与软件能力进行集成。其nCCU系列中央计算平台基于高通最新高端平台打造,支持座舱与智驾域深度融合。
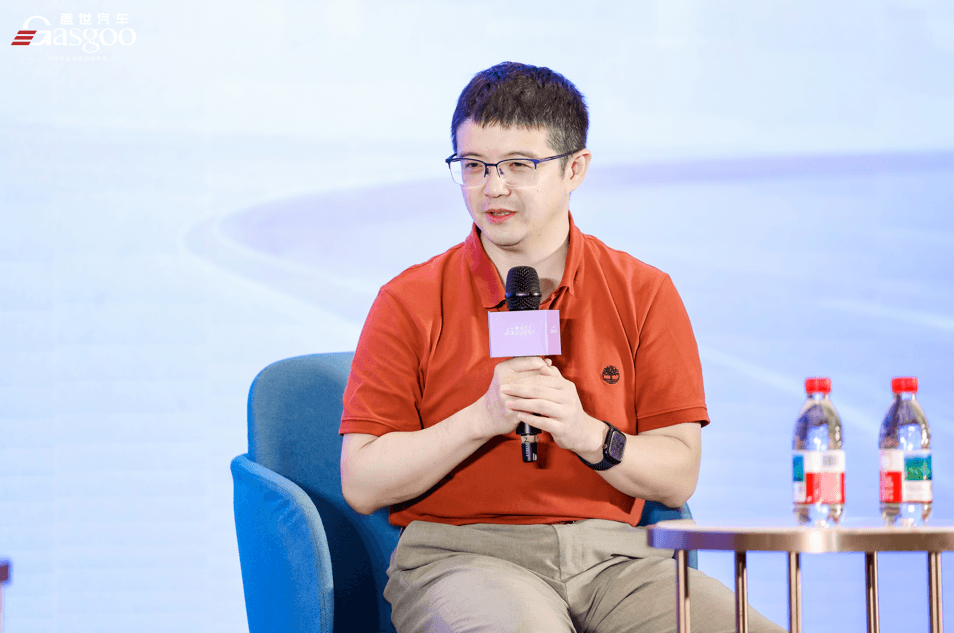
汪浩伟,均联智行全球ADAS负责人
在汪浩伟看来,真正的难点不在技术,而在需求差异:“车企在舱和驾上的需求侧重点不一样,软件升级迭代速度也不一样。”均联智行的应对思路被汪浩伟概括为“求同存异”:将能够统一的需求纳入统一架构,无法统一的需求则由不同架构分别承载。
蔚来的方案则从整车操作系统层面切入。其自研的SkyOS·天枢是全行业首个面向AI的整车全域操作系统,核心逻辑是:舱与驾的融合不是在应用层或模型层“连接”起来的,而是在操作系统层从底层打通的。
SkyOS·天枢在底层打通了智能辅助驾驶、智能座舱、智能底盘、车身、动力、云域六大域共1600多个原子能力,实现对全域应用的统一管理调度。
这种从操作系统层统一调度的思路,也体现在高杰对智驾与座舱边界的判断上。圆桌讨论中,高杰对技术路径提出了一个值得注意的警示。当谈到智驾域向座舱交互延伸的趋势时,他直言:“过去几年智驾要做VLA,从智驾域做人机交互,我觉得这个方向完全走错了,我完全不认同。”他给出的逻辑是:驾驶决策需要快速闭环,“不可能有一帧误判”,而座舱交互是慢速的、上层的,两者本质上是两种不同的模式。
从各家方案来看,切入角度各有不同。路径虽有不同,但始终都要面对一个无法回避的问题:当舱驾进一步融合,安全边界又应该如何划定?
交互可以统一,安全必须隔离
技术路径的讨论越深入,安全问题的紧迫性就越突出。
当大模型从座舱延伸到驾驶决策,风险也就从体验层传导至行车安全——大模型会让汽车更聪明,也会让汽车更不可控吗?
2026年3月,一起因语音指令误识别导致的事故引发关注:一辆领克Z20在行驶中,车载语音系统将用户指令错误解析,关闭了外部大灯,车辆随后与高速公路隔离带发生碰撞。这个案例暴露的问题并非大模型不够“聪明”,而是交互层的输出直接触达了安全相关执行器,缺乏隔离。
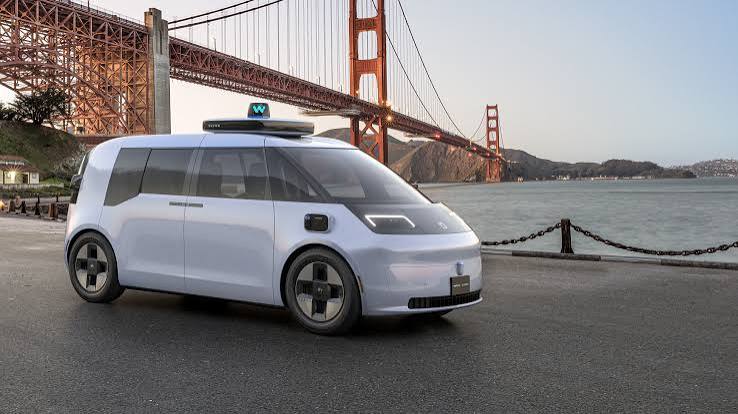
图片来源:Waymo
Waymo的实践也提供了一条清晰的参照。其Robotaxi车型Ojai集成了Google Gemini作为车载助手,但权限被严格限制:Gemini不能调整行驶路线、不能控制车窗和座椅等。
更关键的是,Gemini被明确要求不得将驾驶能力归于自身,而是一个人工智能负责驾驶,另一个人工智能服务乘客,并在权限上保持隔离。
在硬件层面,地平线在其星空芯片中首创了“城堡”安全物理隔离架构,实现座舱与智驾的物理隔离、独立运行,整车智驾域达到ASIL-D最高等级,承诺座舱重启不影响智驾功能。
圆桌讨论中,高杰从落地实践给出了最直接的回答:“短期落地,模型归模型,产品代码归产品代码。所有硬性安全规则必须写死在代码里,通通不要交给模型。”汪浩伟的判断同样明确:“自动驾驶不管智能化多高,安全把人从A送到B,永远是第一原则。”
行业当前的实际做法,是在交互层推动统一、在安全层坚持隔离。
这与统一智能体的方向并不冲突,而是现阶段工程约束下的现实选择。但这一做法也引出了一个更深层的问题:如果安全隔离是必须的、模型分层是现实的,那么支撑统一智能体持续运转的工程底座,究竟应该建立在什么之上?
芯片重要,但真正稀缺的是什么?
要回答这个问题,需要回到全域AI更基础的层面。芯片算力在增长,中央计算架构也在从概念走向量产,但这些是否就是全域AI真正的底座,行业对此的看法并不一致。
高杰在圆桌中给出了一个清晰的判断:“全域AI最核心的底座,是全感知、全执行,加上中央控制/预控架构、SDV软件栈和数据闭环。智能体不learning,这件事就玩不下去。”他特别指出,“芯片、统一计算平台是加分项,不是最基础的。”
这一判断在2026年的行业实践中正在得到印证,无论是新势力,还是自主车企,多家车企已将投入重心从功能层面向底层工程体系转移。
汪浩伟则从AI基础设施的视角给出了一个值得关注的判断。在同期论坛的主题演讲中,他提出“模型定义上限,而基础设施决定AI的未来”,认为未来行业竞争将不再局限于模型能力本身,而是谁能够构建支撑AI持续训练、部署、迭代和规模化应用的基础设施体系。
这一判断虽然针对的是AI产业的整体走向,但或许可对汽车行业带来相似的参照:当统一智能体从概念走向量产,决定其能否持续运转的,或许不是模型本身,而是支撑模型训练、部署和迭代的工程体系。
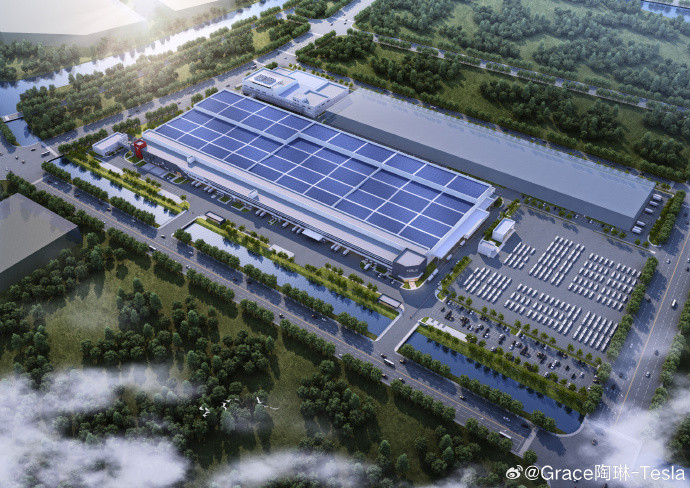
图片来源:@Grace陶琳-Tesla
特斯拉在中国启用的上海临港AI训练中心,实现了“数据采集—本地存储—本土训练—车载部署—持续迭代”的完整闭环,使FSD能够在中国境内完成全链路的数据处理与模型迭代,目前已积累超30亿公里中国本土道路数据。蔚来则从2021年起持续建设数据闭环框架,打造群体智能验证系统,实现车端数据自动筛选、云端训练、参数回传的闭环链路,其训练架构已升级为“世界模型+监督微调+闭环强化学习”三层框架。
这些投入的共同指向,是让数据更高效地驱动模型迭代——这不仅关乎当下的功能表现,更决定了底座能否支撑持续的进化。
综合来看,全域AI的底座正在从单一硬件或模型转向支撑数据持续转化为模型迭代的工程体系。这一判断在2026年的行业讨论中已形成较为明确的共识:芯片和中央计算仍然是必要的基础设施,但行业竞争的重心,正在从“算力指标的比拼”转向“谁能把算力、数据、工具链整合成一套让AI持续进化的工程体系”。
真正稀缺的,不再是某一项技术本身,而是让技术持续运转的工程能力。
结语
回到圆桌的初始问题:汽车正在迈向统一智能体吗?
从技术演进的方向看,答案是肯定的。舱驾融合的硬件方案已经量产落地,模型层的语义打通正在推进,数据闭环的工程框架也在逐步成形。但从“做到”到“做好”,中间还隔着工程成熟度、成本约束和安全责任的漫长距离。
关于时间表,圆桌嘉宾给出了有温差但方向一致的判断。汪浩伟认为,如果只是舒适的交互体验,“两三年就能实现”;但要深度融入车辆每个底层,让车真正变成统一智能体,“还需要5到7年”。高杰的判断是,“两年左右可能出现让行业觉得‘AI定义汽车’成立的点”,但“五年甚至更长,它才会变成自然必然”。
这些时间表背后,真正的问题不是“多久”,而是统一智能体能否在安全、体验与迭代之间找到持续的平衡。技术路径可以分阶段推进,安全边界必须始终守住。
来源:第一电动网
作者:盖世汽车
本文地址:https://www.d1ev.com/news/shichang/313286
以上内容转载自盖世汽车,目的在于传播更多信息,如有侵仅请联系admin#d1ev.com(#替换成@)删除,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin#d1ev.com(#替换成@)删除。


先估价再买车,买的放心开的安心
您的询价信息
已经成功提交我们稍后会联系您进行报价!


 京公网安备
11010502033163号
